检修平台 / 同会话证据
走到现场,
再凭新证据复查。
台阶到达停稳取证整改申报驻点复查独立核验
本次运行数据与同一会话标识
Session 9434670b-ba7d-48a7-bfe3-d73c9477ef30;路线跨越与每个复查帧均属于此会话,没有拼接另一段巡检记录。
每轮都重新取证
默认末次,可选择步骤复盘区域内仍有占用
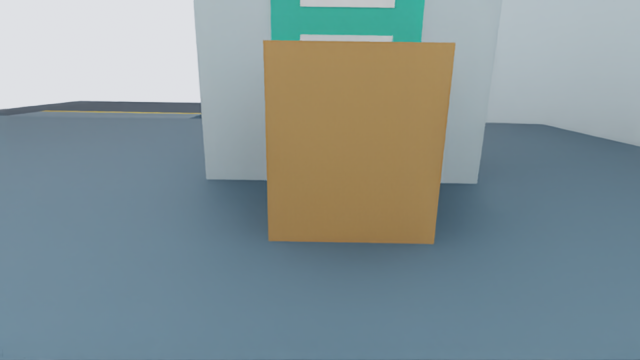
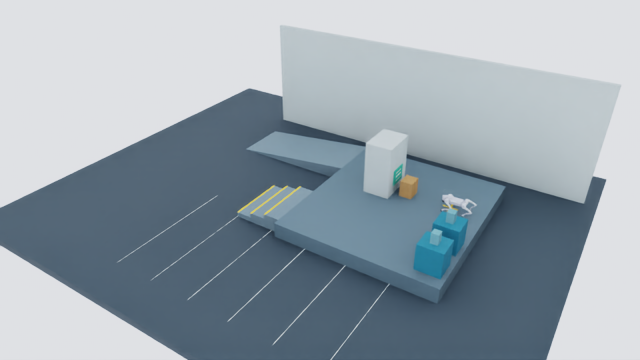
经登记台阶抵达平台,停稳后首次取证。
- 下一步
- 发起整改
- 模型纸箱框与巡检区域
- 区域内
- 可见地面采样点
- 8 / 25
- 区域内离地深度支持
- 30071 像素
本帧来源与停稳审计
Frame 8c12c5e9-ea78-417f-834e-91ebc96708e9 · 物理步 16122 · 轮次 0 · 环境版本 0
独立核验已检查采集前、采集后的连续停稳窗口;每轮使用新帧。
RGB SHA-256 c9acc719b9e65ce62f6985d5aa09cbc7b882c0f4c94096e5d18313bb1eb0cfa8
Depth SHA-256 1eb931a09290074c3fdf6b15c6e5518847f67112f9b4adec642b682e9c8afa6b
区域内仍有占用
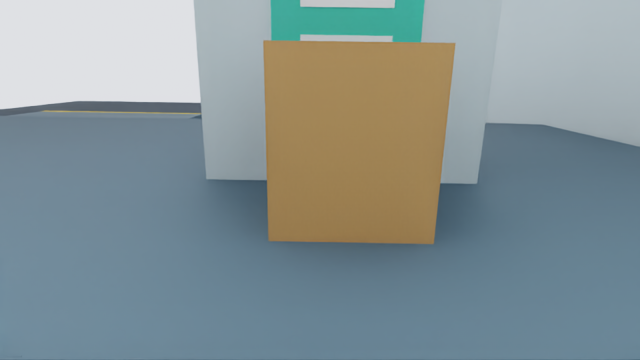
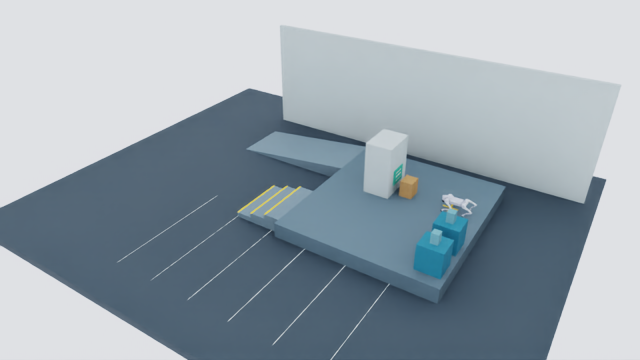
收到脚本“已清理”申报;环境未变,仍须新一帧取证。
- 下一步
- 驳回已清理申报
- 模型纸箱框与巡检区域
- 区域内
- 可见地面采样点
- 8 / 25
- 区域内离地深度支持
- 30005 像素
本帧来源与停稳审计
Frame 01b2f0bd-39b5-4e70-b340-c0d62e2a4a12 · 物理步 16482 · 轮次 1 · 环境版本 0
独立核验已检查采集前、采集后的连续停稳窗口;每轮使用新帧。
RGB SHA-256 8876b8f4aae0a3d33813061d1aee1e49a81e224b0df960db744f2f173d9369a0
Depth SHA-256 c311ad360e790a83595a29129ad70746b6c0fa6d132f01c713f4e228c8ef5017
区域内仍有占用
收到脚本“已清理”申报;环境未变,仍须新一帧取证。
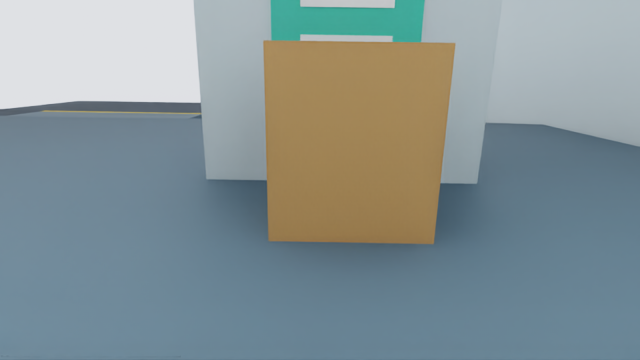
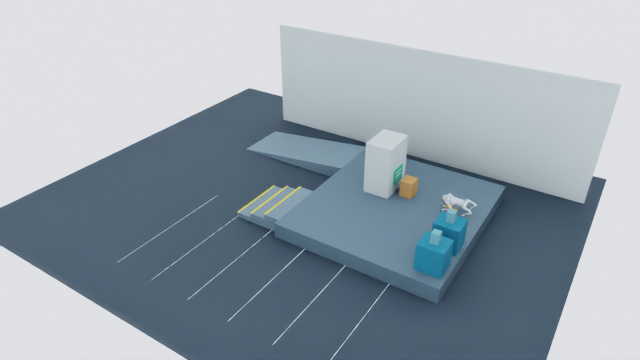
- 下一步
- 转人工处理
- 模型纸箱框与巡检区域
- 区域内
- 可见地面采样点
- 8 / 25
- 区域内离地深度支持
- 30015 像素
本帧来源与停稳审计
Frame c97a0ded-d30b-4424-be9e-faf7fb9875dd · 物理步 16842 · 轮次 2 · 环境版本 0
独立核验已检查采集前、采集后的连续停稳窗口;每轮使用新帧。
RGB SHA-256 5fb33c89daa9f1eeab1a7c8f9a4ecef33bb85077756638aeb2c80df8887a9c8d
Depth SHA-256 7222897b2169c02909f2f002de9aa30efc3b7e95831c1b8b1a535fe34f74d164
查看同会话到达阶段
登记台阶跨越已由原始轨迹独立核验。以下为首次业务取证前的原始画面, 不以单张照片代替运动核验。
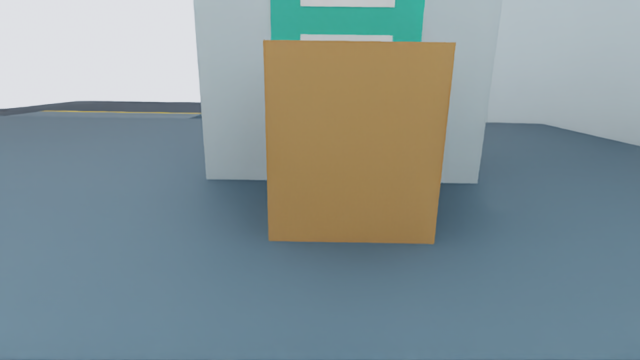
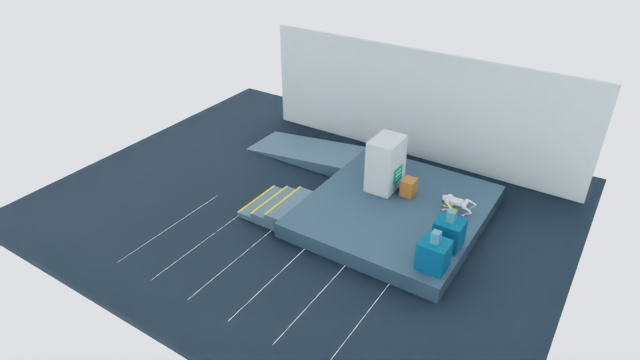
Frame 26b9062b-edd6-4147-a992-dacceadc46c6 · 物理步 15962
同一任务完整回放
下载视频 ↓视频使用本会话原始画面,固定 3 倍速播放。模型推理时仿真时钟暂停,模拟时长不代表现场任务耗时。
Jev 1.14 读取当前图像并快速选择登记动作;FN 在发现占用或复查失败时按需给建议。独立 RGB-D 几何核验负责验收条件,模型不能自行关单。
本次实际请求:Jev 8 次,FN 2 次。没有把这些仿真请求数换算为客户效率或收入。
本次能证明什么Isaac 物理仿真;同一会话中真实推进物理时钟,Go2 经登记台阶到平台后驻点复查。人员申报与纸箱移除为仿真脚本事件,不是机器狗清障;未验证下楼、返回或重走路线。复核结论只覆盖登记区域的有限 RGB-D 采样,不代表连续全区清空、真机工业交付或行业准入。
四足的价值在可通行路线;软件的付费价值仍需用真实工单验证。若手机回传或现有轮式设备可满足同一任务,应先比较该流程。清障与维修仍由人员完成。
本页面已核对原记录、场景身份与独立核验回执的 SHA-256 绑定,未重新运行物理核验。文件一致性不认证回执作者,也不抵御整套记录与回执被共同改写。
核验与导出清单
回执 SHA-256 82d80c2cd2453986f102bca3fb620f41923c018626dbbd4616356bfb8505e38c