同一个取证点 / 两条登记路线
路线的差异,
用实际走过的路回答。
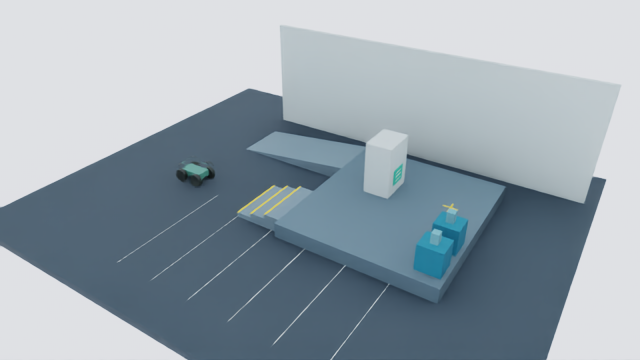
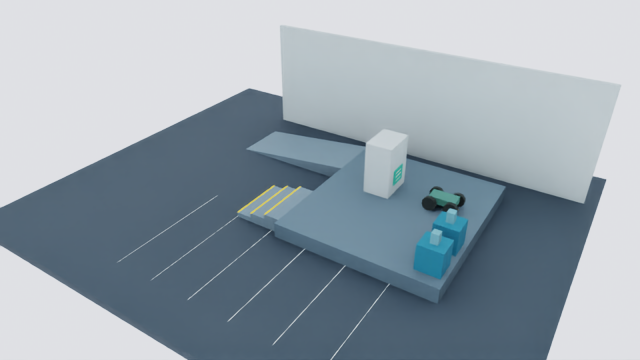
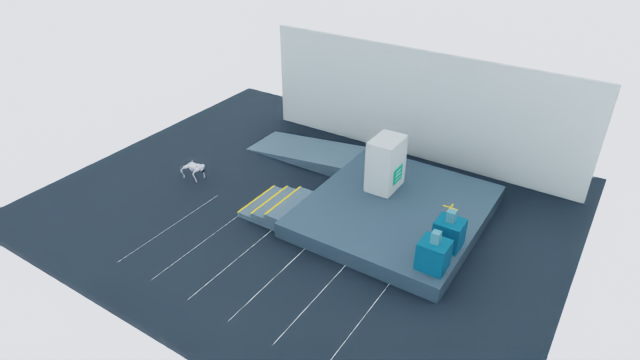
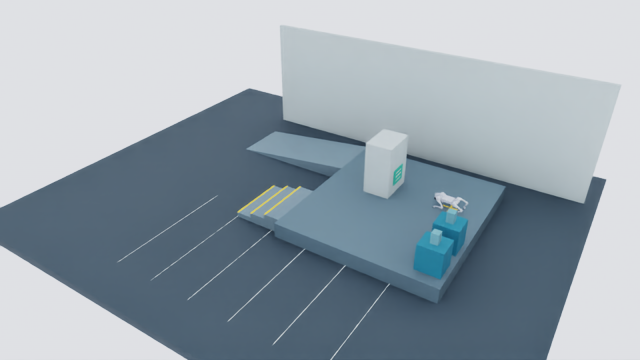
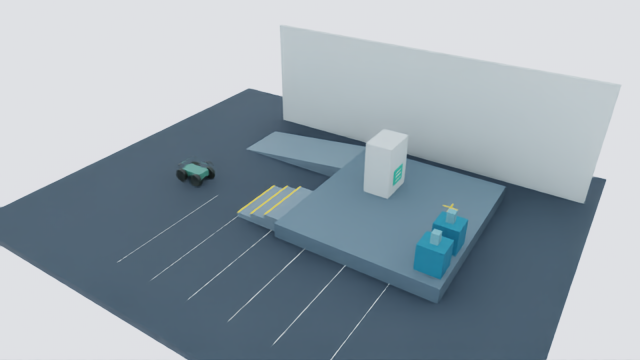
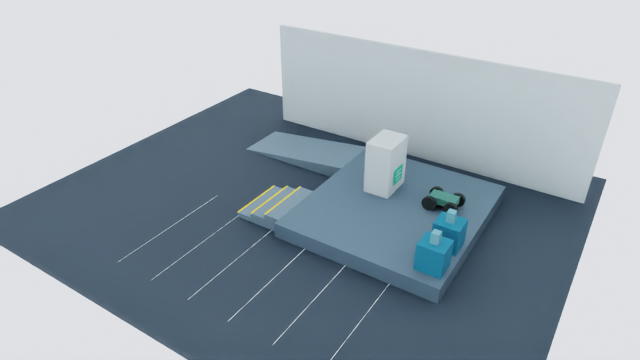
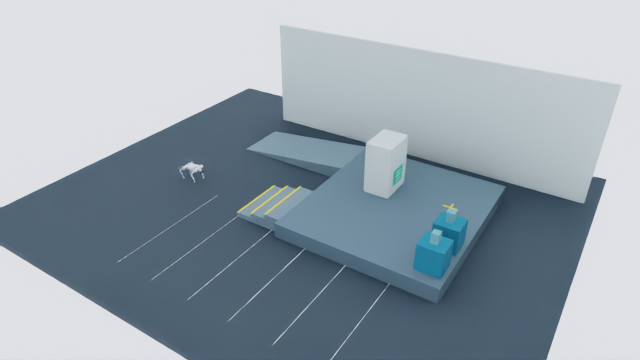
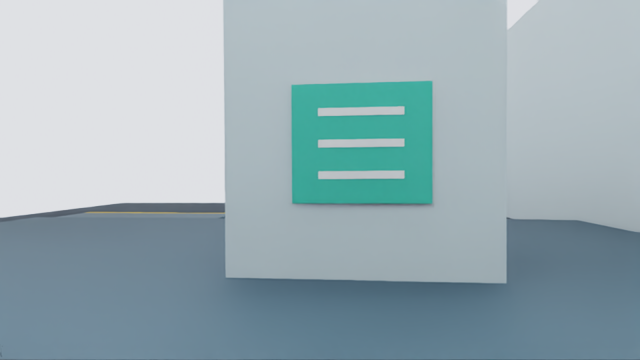
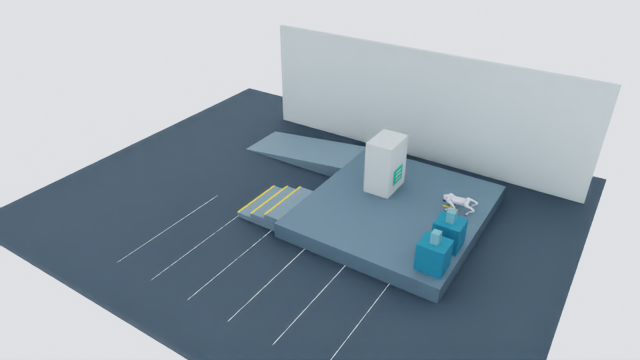
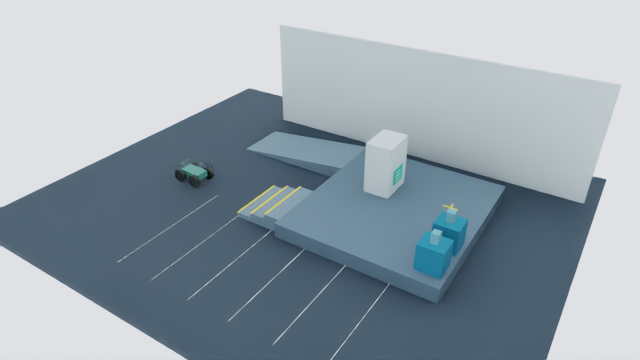
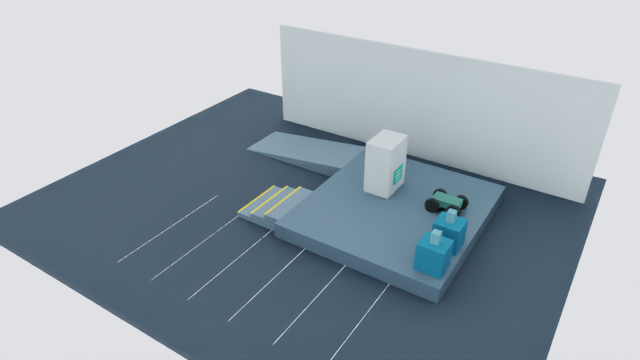
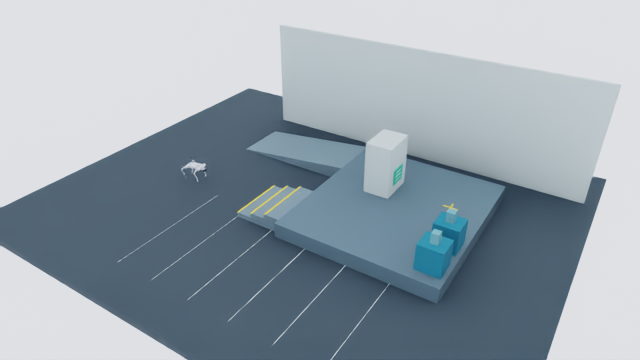
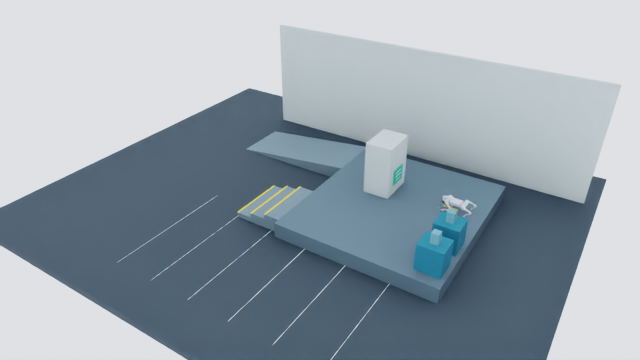
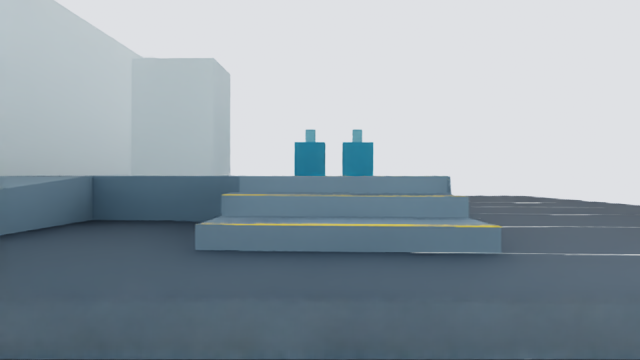
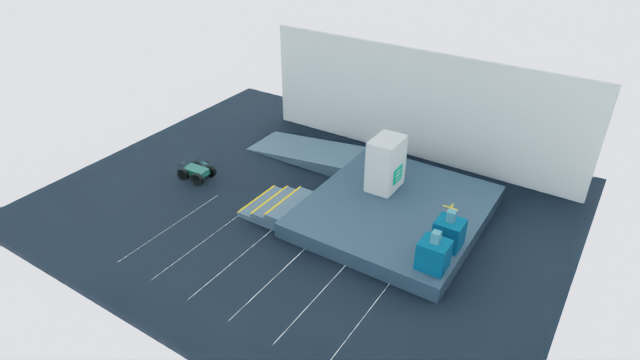
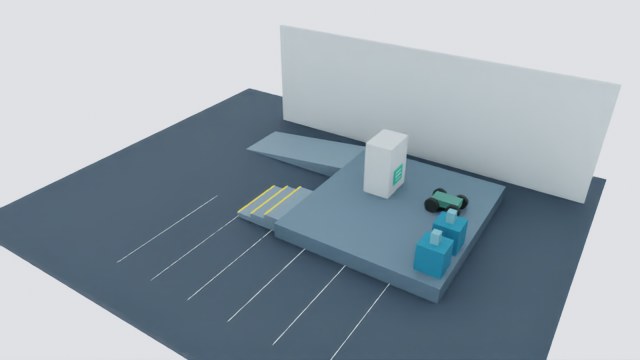
四足走台阶,四轮走坡道;到达同一检修平台背面,再停稳取证。
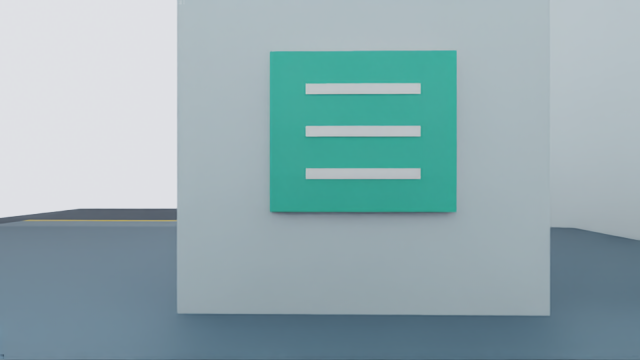
登记设计:3 级台阶,每级 12 cm;替代坡道水平长 3.2 m、坡度 6.4°。两条路线通向同一高 36 cm 平台的背面取证点;这是设计尺寸,不是实测轨迹。
坡道控制组结果:四足 Go2 · 坡道:达到 180.00 s 时间预算仍未完成取证;程序化四轮 · 坡道:96.60 s 完成取证。本批保留未完成记录;不能将主组差异归因于腿或轮,也不能宣称四足优势。
同步原速回放
让两条路线同时开始。
同一个视频时钟,原帧原速;一侧结束后保留末帧并标明“录制已结束”。不加速、循环或插值补造运动。零点为两侧同一模拟时刻的首对相机画面,完整时间见清单。
物理记录 · 独立审计
全部运行,都留在表里。
| 登记编号 | 配置/路线 | 结果 | 实际平面路径 | 核验取证时间 |
|---|---|---|---|---|
| control-go2-ramp0 | 四足 Go2 · 坡道 | 任务未完成 | 16.27 m | — |
| control-wheel-ramp0 | 程序化四轮 · 坡道 | 完成取证 | 11.91 m | 96.60 s |
| main-go2-stairs0 | 四足 Go2 · 台阶 | 完成取证 | 9.16 m | 40.00 s |
| main-wheel-ramp0 | 程序化四轮 · 坡道 | 完成取证 | 11.91 m | 96.60 s |
| main-go2-stairs1 | 四足 Go2 · 台阶 | 完成取证 | 10.94 m | 64.60 s |
| main-wheel-ramp1 | 程序化四轮 · 坡道 | 完成取证 | 12.52 m | 123.60 s |
| main-go2-stairs2 | 四足 Go2 · 台阶 | 完成取证 | 8.77 m | 35.00 s |
| main-wheel-ramp2 | 程序化四轮 · 坡道 | 完成取证 | 13.03 m | 133.20 s |
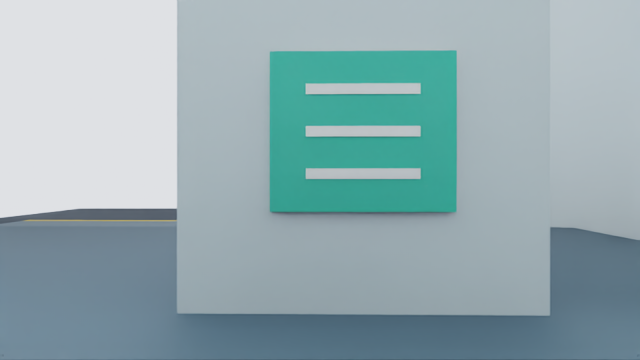
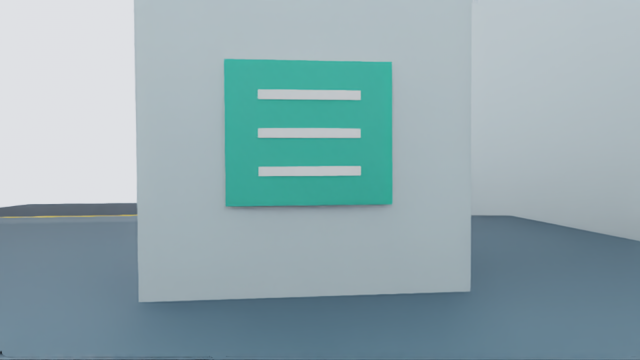
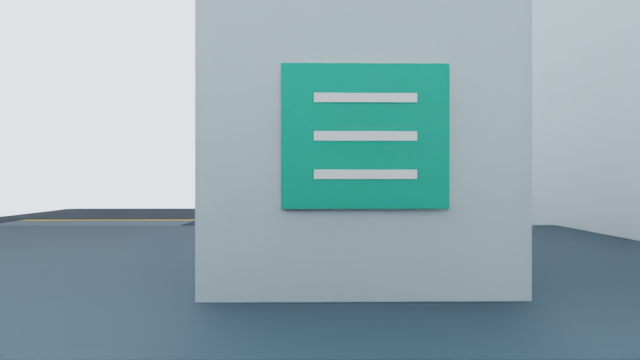
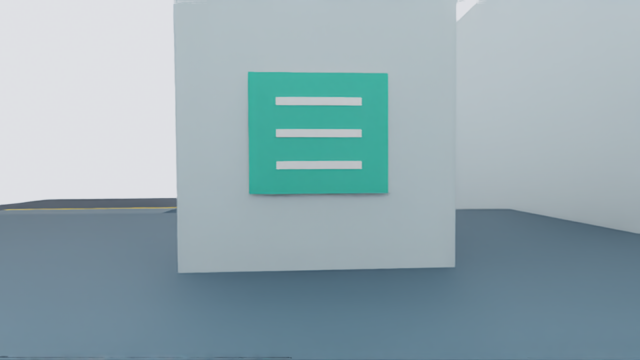
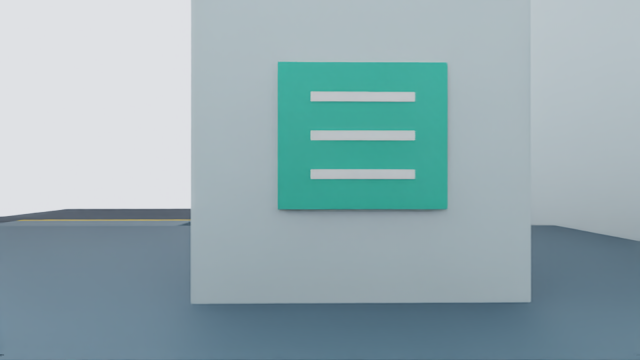
失败或未完成任务的取证时间保持空值;不将超时当作完成用时。取证条件为到达、停稳及至少 20/25 登记板面采样点可见,不代表读懂标识或设备诊断。
独立假设卡 / 非人工实测
人也能走。这里没有测出“省了多少人”。
假设人工步速 0.6–1.2 m/s,拍摄驻留 10–30 秒;仅按登记路线几何计算,不与机器人的实测时间排名。未计排队、携物、管理流程或真实工况。
| 人工可选路线 | 几何长度 | 假设总用时范围 |
|---|---|---|
| 台阶 | 8.03 m | 16.69–43.38 s |
| 坡道 | 11.41 m | 19.51–49.02 s |
若现有人工/手机流程已经以可接受成本满足要求,这个实验不能成为新增机器人的采购理由。
继续核对试点任务与客户成本 →证据与复现
查看起点、末次取证与每份回执。
control-go2-ramp0 · 四足 Go2 · 坡道任务未完成
simulation time budget exhausted
实际 3D 体心路径 16.89 m · 记录时长 180.00 s。记录结束不等于任务完成。
Session 8acb6e5a-90b8-4d28-917d-baf54feb3b2f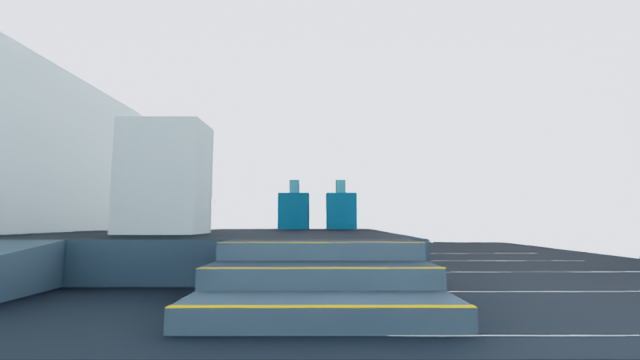
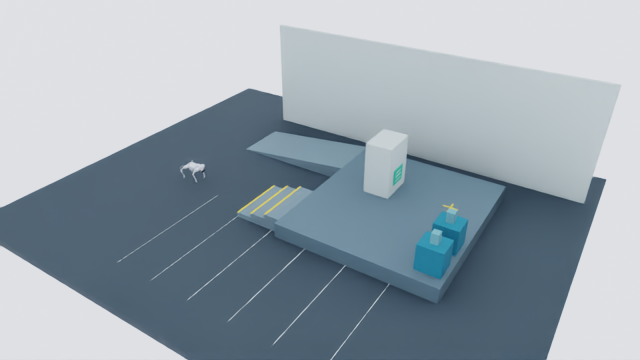
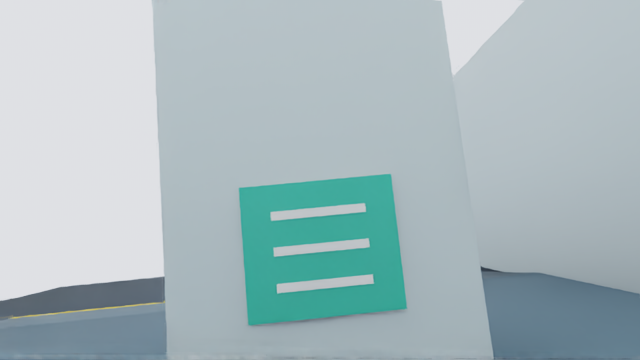
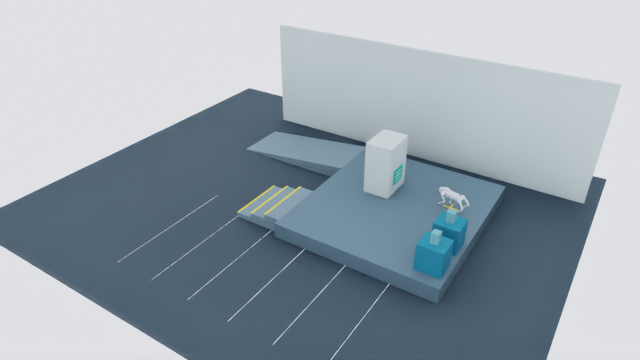
control-wheel-ramp0 · 程序化四轮 · 坡道完成取证
stable goal and saved RGB-D target visibility passed
实际 3D 体心路径 12.10 m · 记录时长 96.60 s。记录结束不等于任务完成。
Session 4f32feeb-8e6b-4789-83bd-f8b0373d7287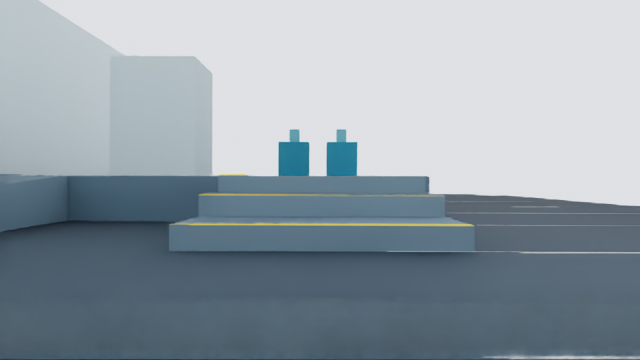
main-go2-stairs0 · 四足 Go2 · 台阶完成取证
stable goal and saved RGB-D target visibility passed
实际 3D 体心路径 9.72 m · 记录时长 40.00 s。记录结束不等于任务完成。
Session d6fff3a3-1352-445f-bfba-5935f334892c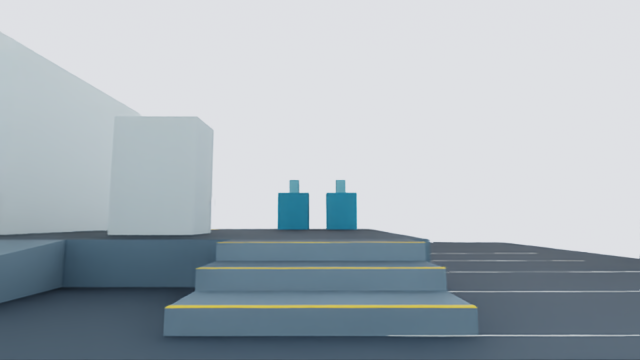
main-wheel-ramp0 · 程序化四轮 · 坡道完成取证
stable goal and saved RGB-D target visibility passed
实际 3D 体心路径 12.10 m · 记录时长 96.60 s。记录结束不等于任务完成。
Session 4796b13c-24f5-46ff-b7d0-8bb8234d4286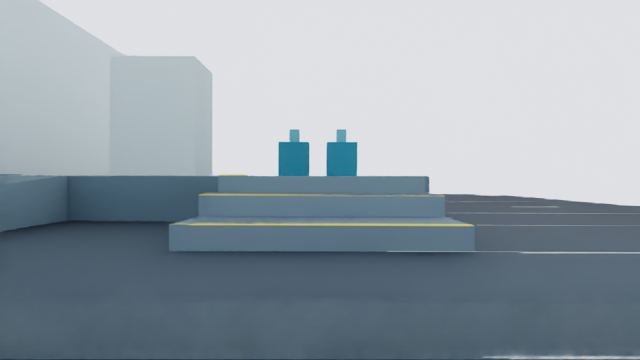
main-go2-stairs1 · 四足 Go2 · 台阶完成取证
stable goal and saved RGB-D target visibility passed
实际 3D 体心路径 11.49 m · 记录时长 64.60 s。记录结束不等于任务完成。
Session 1bd28c0e-3bd5-44ad-a080-22db758dbe94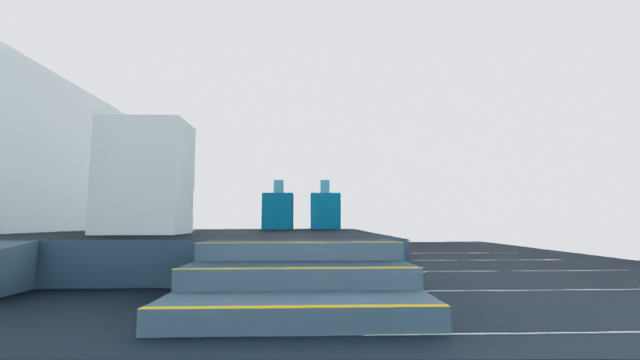
main-wheel-ramp1 · 程序化四轮 · 坡道完成取证
stable goal and saved RGB-D target visibility passed
实际 3D 体心路径 12.72 m · 记录时长 123.60 s。记录结束不等于任务完成。
Session 738105dd-976b-41a5-856f-84500cbc563c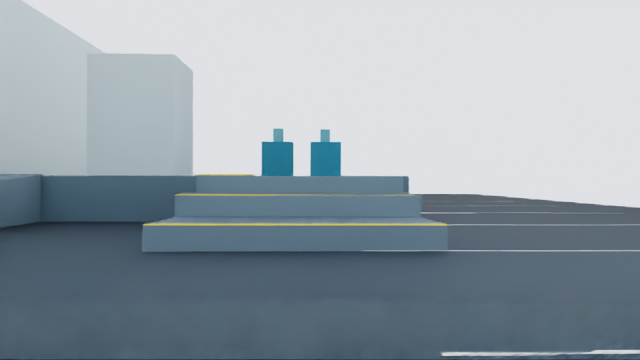
main-go2-stairs2 · 四足 Go2 · 台阶完成取证
stable goal and saved RGB-D target visibility passed
实际 3D 体心路径 9.21 m · 记录时长 35.00 s。记录结束不等于任务完成。
Session 400e43f8-5e8b-497f-b63f-8661f9c6ecc0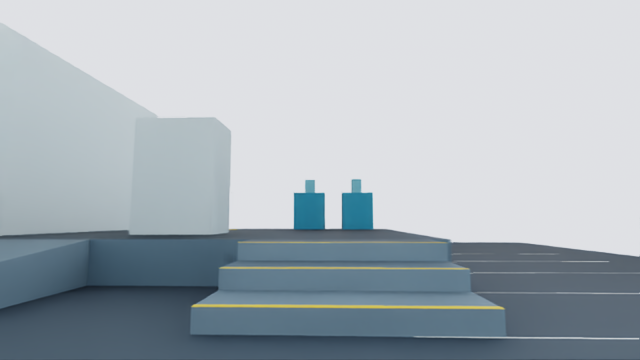
可以说什么,边界在哪里。
- Isaac 物理仿真;构造场景,受控登记路线,仿真真值定位和地形射线。
- 任务只验证到达、停稳及登记标识板的有限采样可见性;不读表、不诊断设备。
- 四轮为程序化 35 kg 差速底盘,不代表 Husky 官方模型或全部轮式/履带设备。
- 三组有限构造案例不是总体成功率;失败与缺失保留,不能由单例外推工业准入。
- 人工时间是显式假设;未做人体验证、现场部署验证或现金节省验证。
批次 formal-20261018-v19-r2-recovered · 原始批次清单 SHA e17396385ed0e0bb49b316c6111854e612c48402e81022df6904989e8e14aa0c
离线包保存选定原始 RGB-D、全部运行的视频及来源摘要;全量原会话保留在实验机器,未用派生文件替换。